Humanoide Roboter: Der lange Weg zur Autonomie
Noch ist es ein langer Weg, bis humanoide Roboter Aufgaben wirklich selbstständig erledigen. Doch Ansätze dafür sind bereits da und die Funktionalität der Roboter wird immer besser.
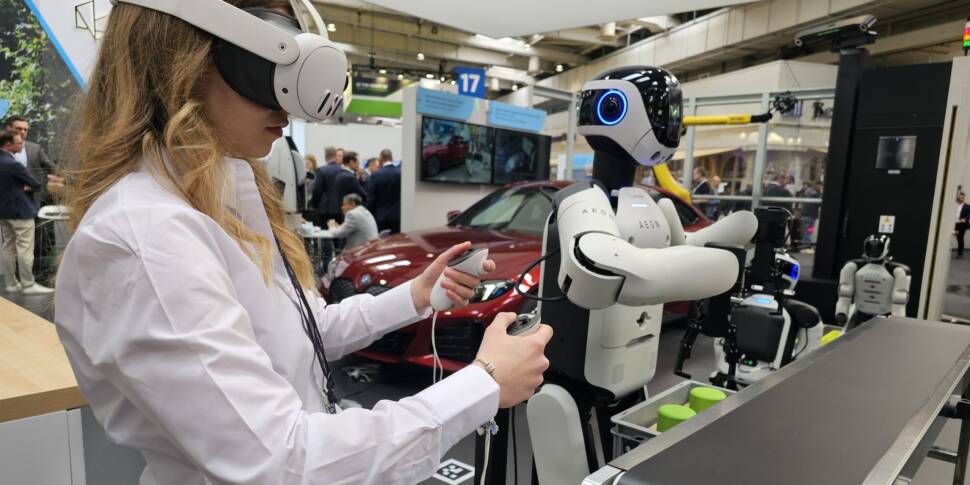
Foto: Martin Ciupek
Bisher folgen die meisten Humanoiden vorgefertigten Programmmodulen und der Steuerung durch Menschen. Autonomie funktioniert bisher meist in Teilbereichen und Laborumgebungen. Doch das könnte sich durch immer mehr Trainingsdaten und den Einsatz künstlicher Intelligenz bald ändern.
Die spektakulären Tanzaufführungen, wie beim Neujahrsfest in China, folgen beispielsweise vorprogrammierten Choreografien. Einmal für einen Roboter entwickelt, lässt sich das „Erlernte“ auf beliebige viele Roboter übertragen. Das wirkt dann als Show allein durch die Menge der synchron agierenden Maschinen beeindruckend.
Inhaltsverzeichnis
- Robotertraining per Kamera: 3D-Bild erkennt Bewegungen
- Sensoren im Anzug steuern Roboter
- Kraftrückkopplung: Deshalb reichen Bilder nicht zum Robotertraining
- Praxisnahes Training humanoider Roboter in der Industrie
- Time-of-Flight-Kameras: Damit Roboter Entfernungen richtig einschätzen
- Anwendungen aus der Robotik für die Prothetik
- Daten sammeln für das Training von KI-Modellen
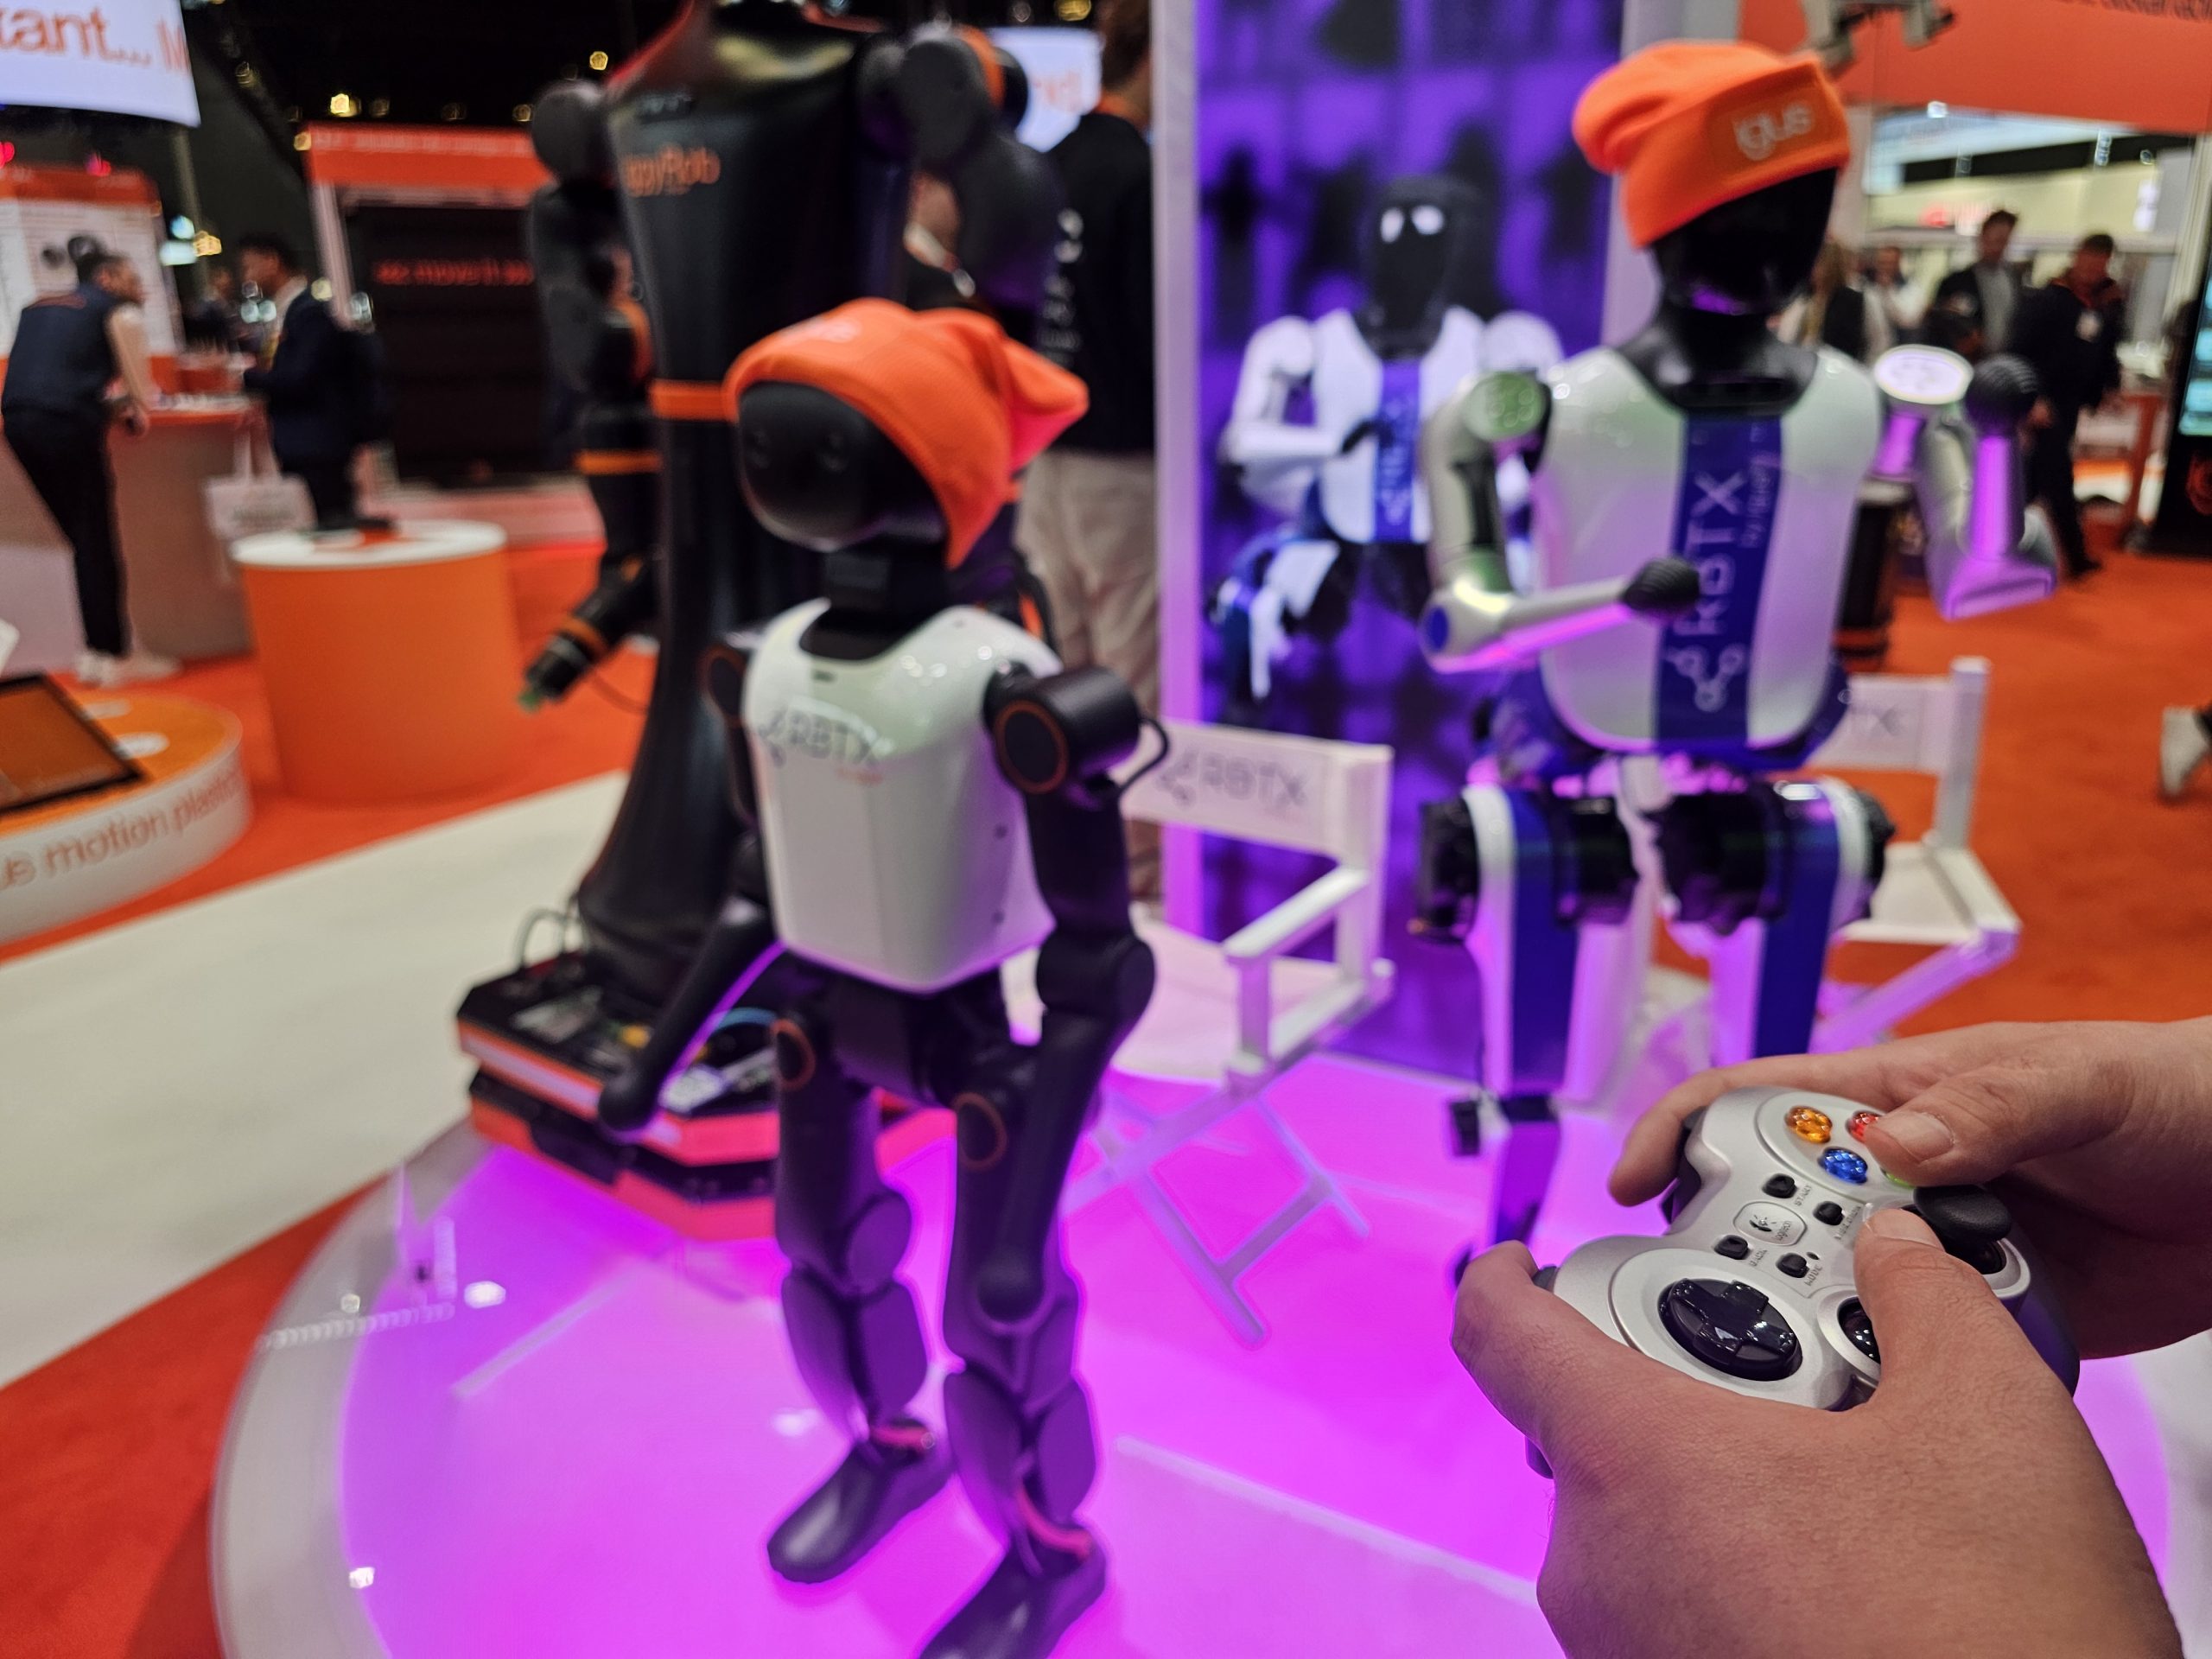
Humanoide Roboter, wie sie inzwischen immer häufiger auch auf Messen in Deutschland zu sehen sind, werden dagegen aktuell meist über eine Fernbedienung gesteuert. Das kann im einfachsten Fall ein Controller wie bei einem Videospiel sein – oder ein Touchpad. Grundbewegungen wie Schritte in verschiedene Richtungen und die Bewegung der Arme sind dann vorprogrammiert. Ein Tastendruck reicht und der Roboter winkt oder streckt die Hand zur Begrüßung nach vorne.
Intuitiver wird die Bedienung, wenn Sensorik ins Spiel kommt. Im ersten Schritt sind das optische Systeme. Kameras erfassen dazu Bewegungen von Menschen. Sie erkennen, wie sich Glieder zueinander ausrichten, und übertragen das auf die Roboter. Das sogenannte Motion Capturing gibt es schon länger. Es diente zunächst dazu, Bewegungen von Lebewesen in Animationsfilmen möglichst real wirken zu lassen. Eine Software zeichnet komplette Bewegungsabläufe auf.
Prinzipiell können solche Programme auch aus klassischen Videos lernen. Genauer werden die Ergebnisse allerdings, wenn Stereokameras verwendet werden. Anzüge mit Markierungen für das genaue Tracking einzelner Glieder verbessern die Aufzeichnungsqualität zusätzlich.
Robotertraining per Kamera: 3D-Bild erkennt Bewegungen
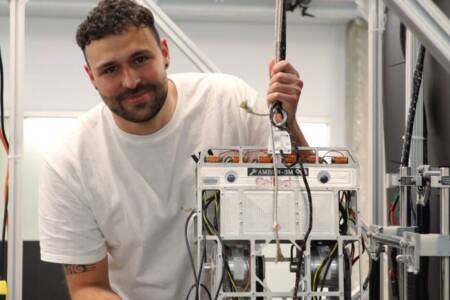
Einen Ansatz, Bewegungen direkt am Arbeitsplatz per Kamera zu erfassen, verfolgt z. B. das Deutsche Forschungszentrum für Künstliche Intelligenz (DFKI). Hier wird eine leichte Stereokamera direkt mit Blick nach unten an einem Arbeitshelm angebracht. Sie erzeugt ein egozentrisches Bild. Beim Test ist gut zu sehen, wie die Software Bewegungen der Arme und Beine erfasst. Parallel dazu vollzieht ein digitales Robotermodell die Bewegungsabläufe in Echtzeit nach. Was beiden Armen schon gut gelingt, funktioniert durch die Kameraperspektive bei den Beinen allerdings nur eingeschränkt.
Das DFKI spricht von einem egozentrischen Körper-Motion-Capture-System.
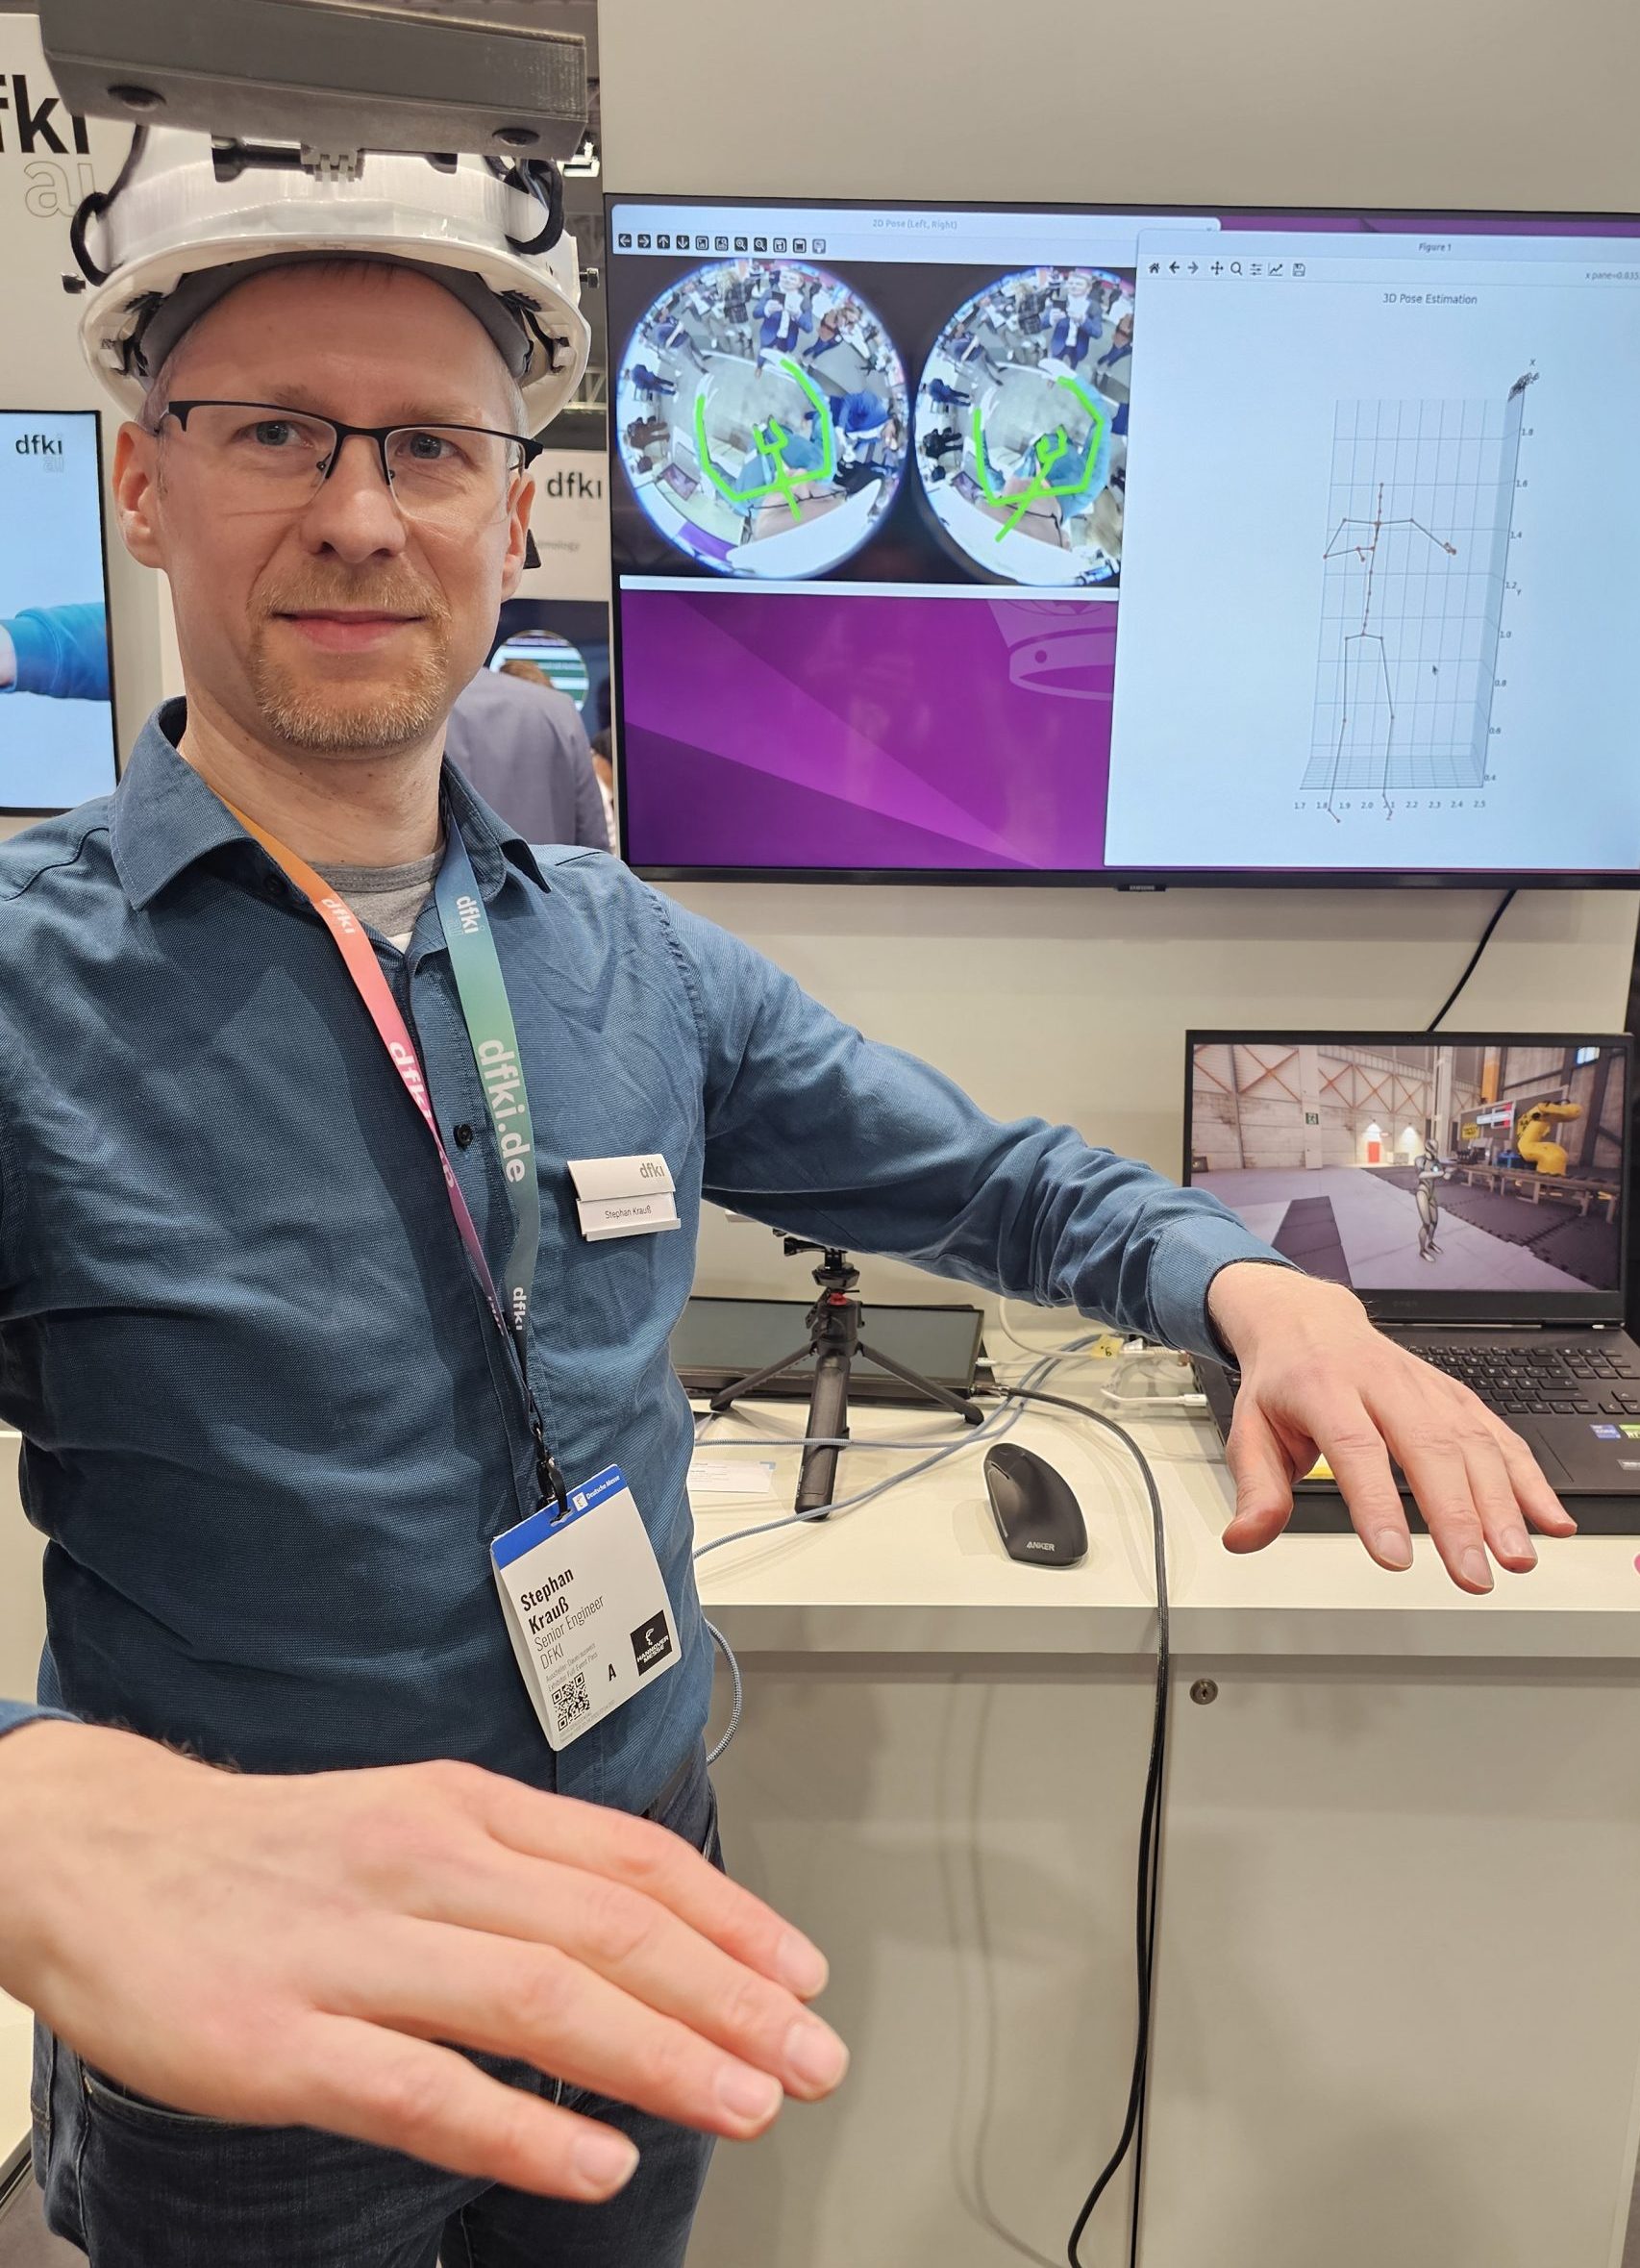
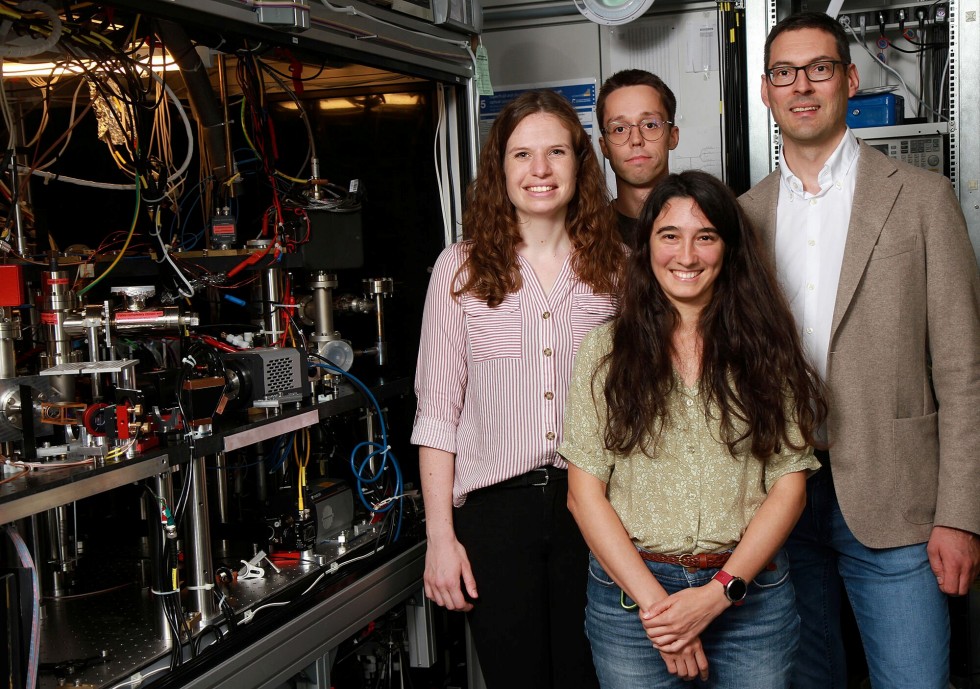
Im Gegensatz zu herkömmlichen Motion-Capture-Systemen verzichten die Forschenden dabei auf externe Kameras und Marker. Ihre Methode stützt sich komplett auf kompakte, am Körper tragbare Sensoren und intelligente Algorithmen, um die Körperhaltung zu rekonstruieren. Das passiert aktuell bis zu 2 cm genau.
Sensoren im Anzug steuern Roboter
Körpernahe Sensoren können Bewegungen auch ohne Kamera direkt am Menschen erfassen. Xsens aus den Niederlanden hat dazu einen Anzug entwickelt. Im Ganzkörper-E-Suit sind 17 Sensoren integriert. Ein zusätzlicher Sensor dient als Gleichgewichtssensor für die Balance. Den Anzug gibt es in sechs Größen (S bis 4XL). Laut Hersteller reicht die auswechselbare Batterie für bis zu acht Stunden Betrieb. Bei einer Aktualisierungsrate von bis zu 240 Hz beträgt die Reichweite nach Herstellerangabe bis zu 150 m.
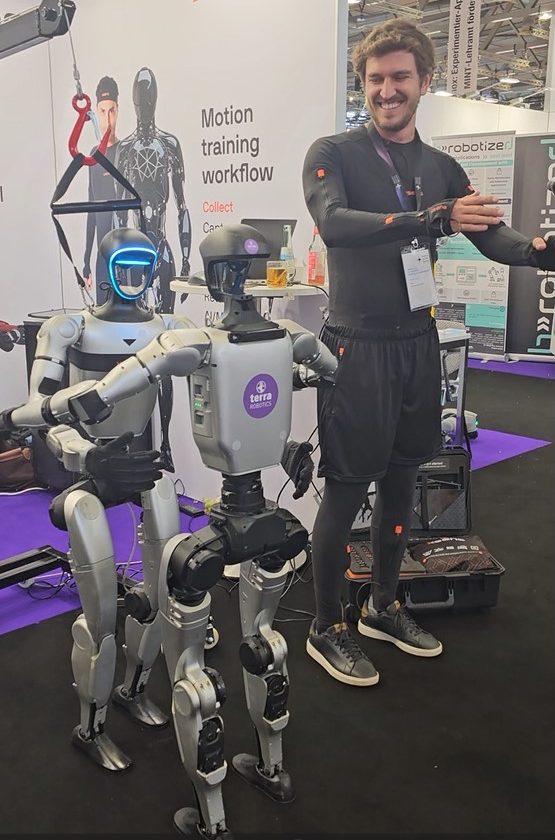
Der Vorbereitungsaufwand ist hier höher als bei der videobasierten Bewegungserfassung. Dafür ist die Steuerung humanoider Roboter damit sehr intuitiv. Das war auf der zweiten German Robotics Conference (GRC 2026) in Köln zu sehen. Dort trafen zwei humanoide Roboter zu einer spontanen Umarmung aufeinander. Einer wurde eher mechanisch per Controller gesteuert. Der Bediener im Anzug konnte die Bewegung seines Roboters dagegen natürlich steuern.
Neben solchen Anzügen gibt es auch Handschuhe, die mit Sensoren gespickt sind. Die sind wichtig, um Roboterhände natürlich bewegen zu können. Auch das geht prinzipiell mit kamerabasierten Systemen.
Kraftrückkopplung: Deshalb reichen Bilder nicht zum Robotertraining
Ein großer Nachteil kamerabasierter Lösungen wird beim Greifen von Gegenständen allerdings schnell deutlich. Es fehlt eine Kraftrückkopplung. Das macht ein Test des Humanoiden „Atom“ von Dobot deutlich. Die Augmented-Reality-Datenbrille vermittelt dem Bediener dabei das Gefühl, dass die eigenen Hände zu Roboterhänden werden. Schon vorher ist allerdings Feingefühl nötig. Denn bewegt der Bediener seine Hände bei der Erfassung durch die Kamera zu schnell, dann macht der Roboter eine ruckartige Bewegung. Deshalb sitzen Bediener und Roboter bei den ersten Trainings in einem Raum.
Sind die eigenen Hände und Arme erst einmal mit dem Roboter synchronisiert, läuft alles intuitiv. Der Erfassungsbereich der Kamera muss dabei allerdings beachtet werden. Wird dann etwa eine PET-Flasche gereicht, lässt sich diese problemlos greifen. Wegen der fehlenden Kraftrückkopplung kann es allerdings passieren, dass der Roboter sich danach nicht mehr bewegt. Durch den unerwarteten Widerstand stoppt der Roboter. Beim Selbstversuch hielt er die Flasche fest und musste anschließend vom Personal neu gestartet werden. Alternativ dazu könnte eine andere Sicherheitseinstellung dafür sorgen, dass der Roboter den Griff in dem Fall direkt wieder löst, bevor er stoppt.
Praxisnahes Training humanoider Roboter in der Industrie
Wie das Robotertraining in der industriellen Praxis aussehen kann, wird beim Roboterhersteller Hexagon Robotics deutlich. Das Unternehmen stellt den Anwendern eine Infrastruktur zum individuellen Training der humanoiden Roboter zur Verfügung. Der Roboter namens Aeon ist 1,65 m groß und wiegt rund 60 kg. Einer der Kunden ist das BMW-Werk in Leipzig. Basis für seine Bedienung sind eine Virtual-Reality-Brille sowie zwei VR-Controller für die Hände.
Die bedienende Person taucht dabei in eine virtuelle Welt ein und nimmt die Umgebung des Roboters nur noch über Kameras und das Display in der Brille wahr. Gleichzeitig folgt der Roboter mit seinen Armen der Bewegung, die der Mensch mit Controllern vorgibt. Durch Wiederholungen lernt das System individuelle Bewegungsabläufe, beispielsweise für die Montage von Bauteilen. Ab da beginnt dann das Training von KI-Modellen. Das ist der entscheidende Schritt zur Autonomie der Maschinen.
Hexagon arbeitet dazu u. a. mit Microsoft zusammen und nutzt die IT-Infrastruktur des Softwarekonzerns. Das, was an einem Roboter erprobt wird, lässt sich dadurch auf viele andere Roboter übertragen und auch mit verschiedenen Robotern vergleichen. Für das KI-Training nutzt Hexagon Simulatoren von Nvidia. Auf Basis der wenigen Daten aus der Praxis spielen diese Simulatoren verschiedene Varianten durch und kommen damit viel schneller auf eine große Zahl an Wiederholungen.
Damit lassen sich die Roboter dann darauf trainieren, wie sie mit unerwarteten Situationen umgehen sollen. Das ist wichtig, damit sie in der Praxis Hindernisse umfahren können oder anders angeordnete Produkte richtig greifen. Auch ein stabiles Aufstehen des Roboters trainiert Hexagon damit. Denn der humanoide Roboter hat zwar Beine, aber Rollen anstelle der Füße.
Time-of-Flight-Kameras: Damit Roboter Entfernungen richtig einschätzen
Damit die Roboter ihre Aufgaben in der von der Industrie geforderten Genauigkeit erledigen können, kommt es dabei auch auf die Sensorik an. Um Entfernungen zu Objekten genau einschätzen zu können, nutzt Hexagon sogenannte Time-of-Flight-Kameras. Diese messen die Laufzeit, die ein Lichtimpuls zum Objekt und wieder zurück benötigt. Dadurch sind sie in der Lage, Entfernungen zu messen und 3D-Bilder zu erzeugen. Mehrere solcher Kameras sind am Roboter verbaut. Damit überwacht er seine Fahrwege nach vorne und hinten, aber auch Montageaufgaben.
Aus den Sensordaten werden außerdem Karten der Umgebung erstellt. Auch die Daten von der Umgebung des Roboters fließen dabei in die KI-Trainingsmodelle ein. Damit lernen die Modelle, wie der Roboter Hindernisse umgehen kann und physische Produkte bei ihrer Handhabung reagieren. Auch für Entwickler physischer KI sind solche Daten deshalb wertvoll.
Anwendungen aus der Robotik für die Prothetik
Vielleicht muss es aber nicht gleich ein kompletter Roboter sein. In der Prothetik gibt es bereits gute Ansätze zur sensorbasierten Steuerung robotischer Körperteile, etwa der Hände. Daran arbeitet u. a. das Exzellenzzentrum Ascend an der Medizinischen Hochschule Hannover in Kooperation mit dem Hersteller Ottobock.
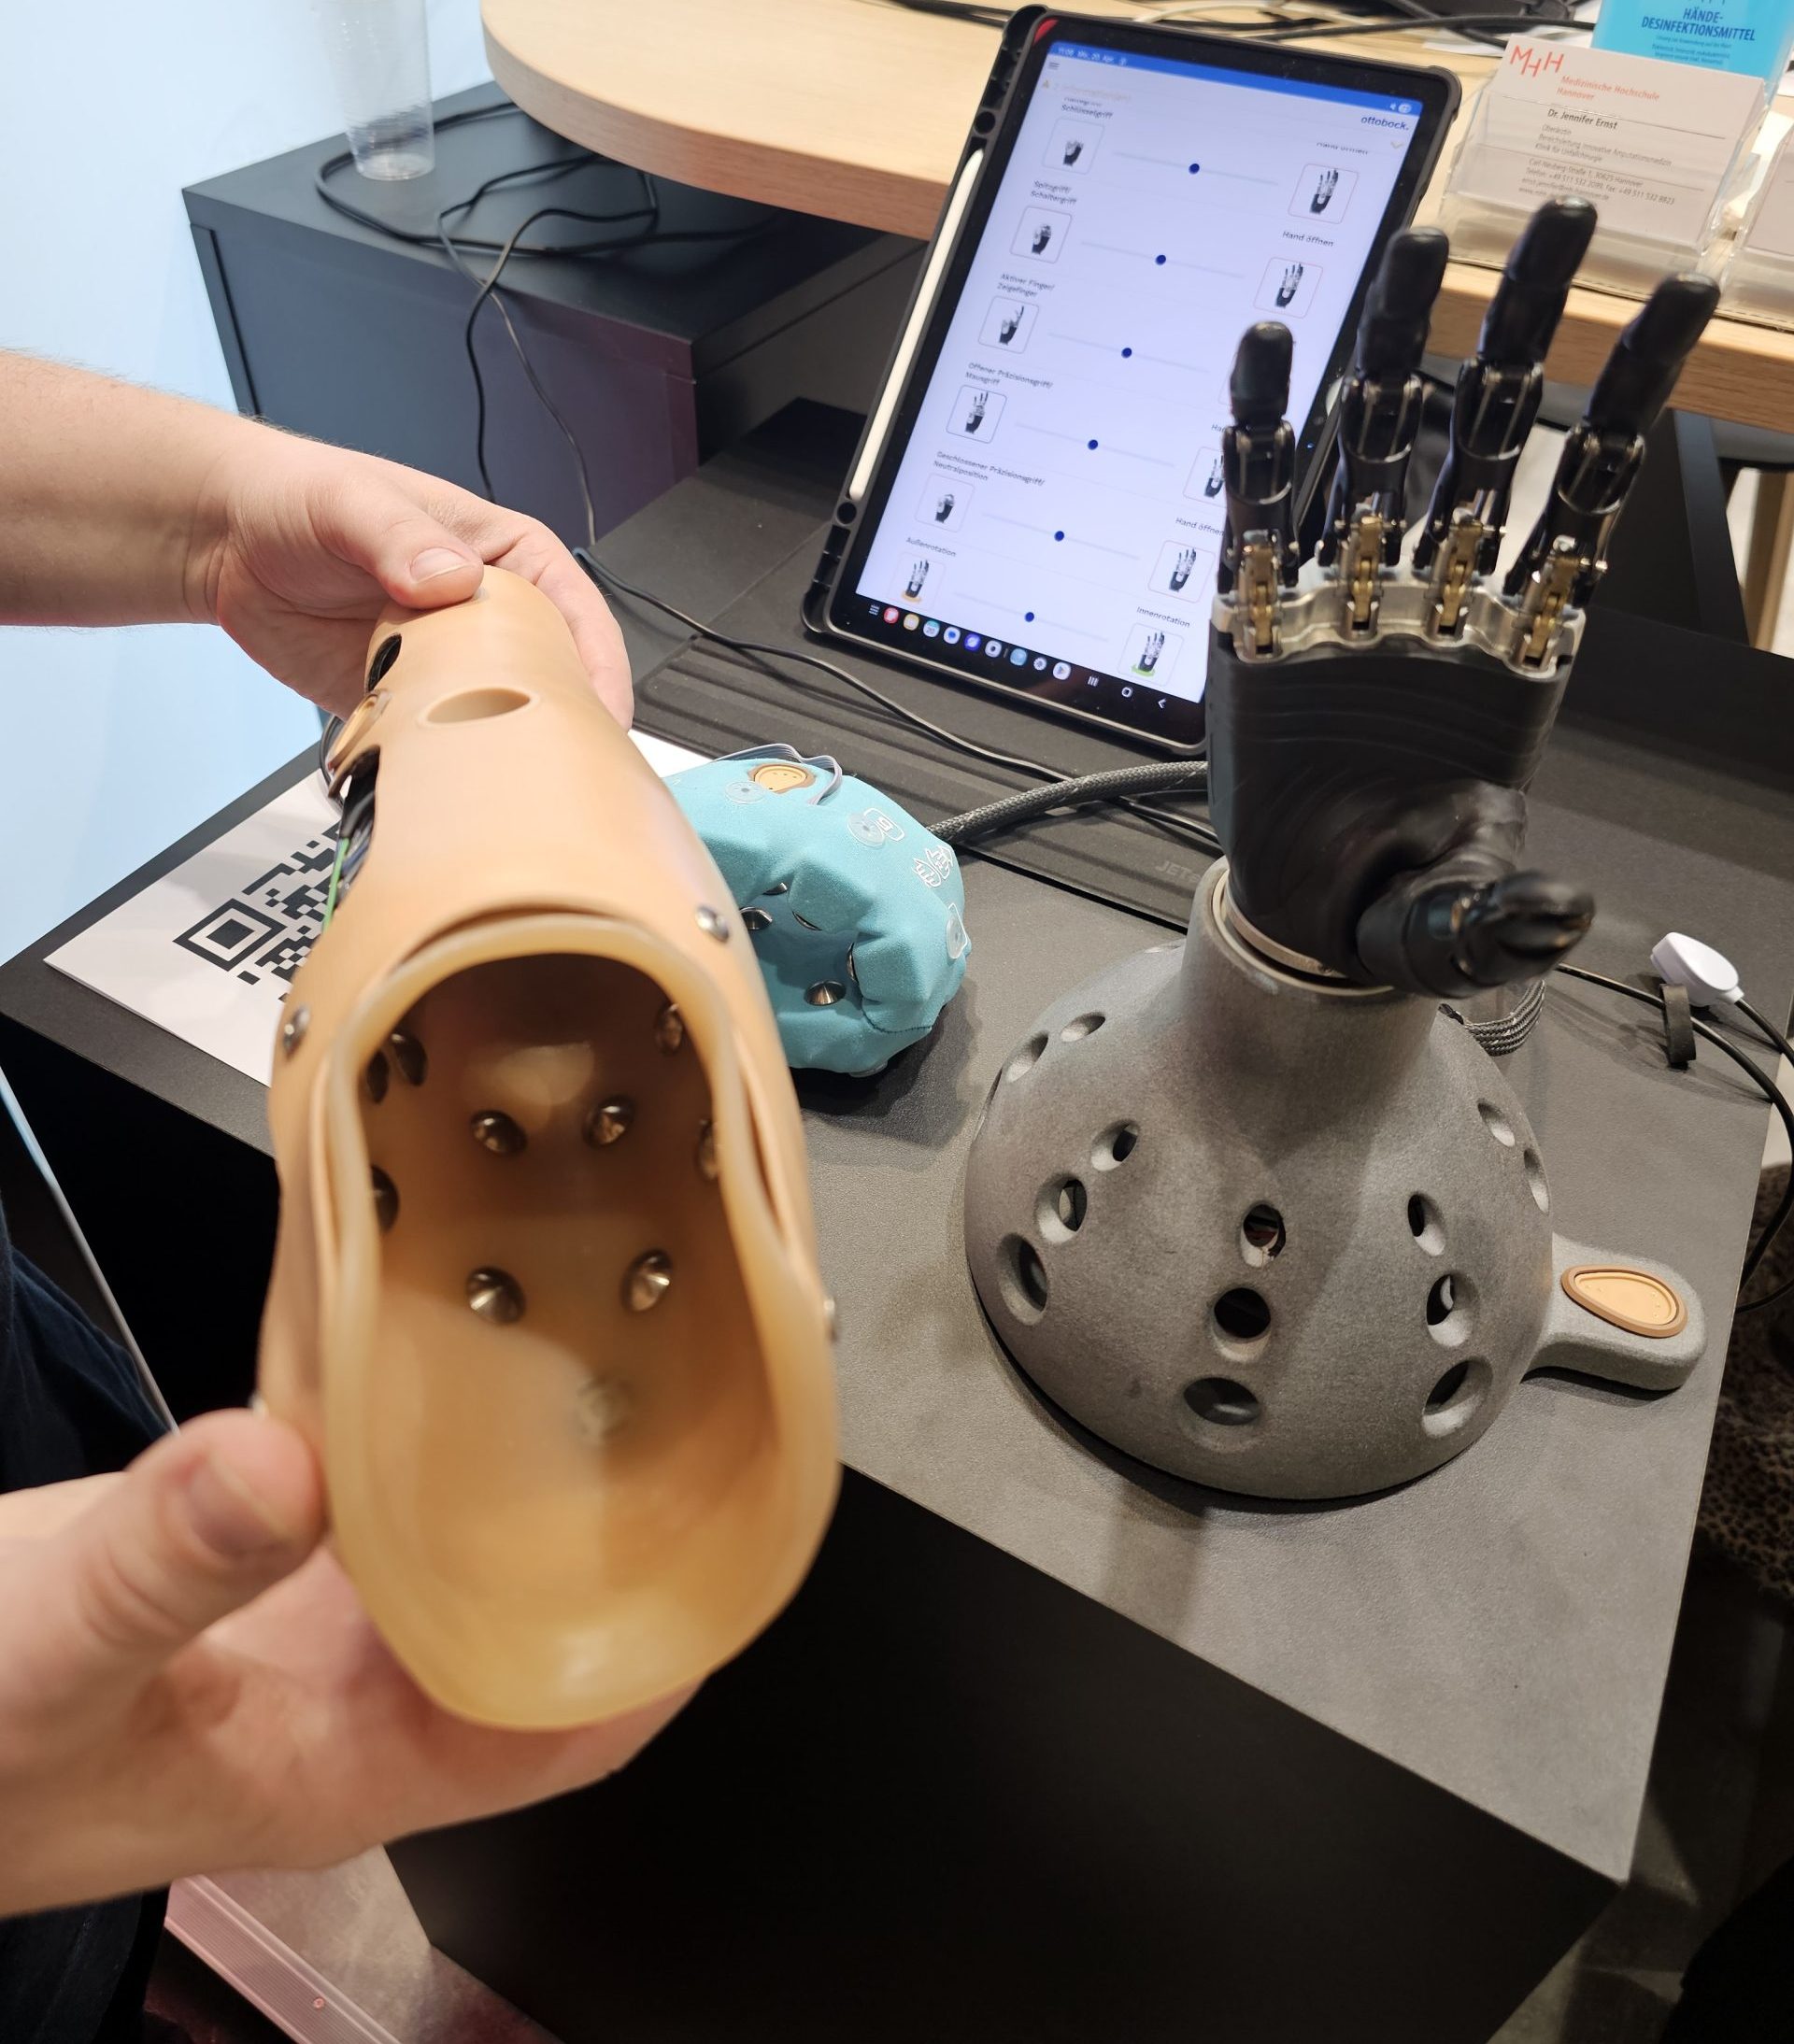
An der Prothese erfassen Sensoren Impulse der Muskeln am Armstumpf. Darüber werden Bewegungen der mechanischen Hand initiiert. Grundbewegungen wie das Öffnen und Schließen der Hand sowie Drehungen des Handgelenks sind hier bereits als Abläufe hinterlegt.
Gesunde Menschen können die Funktion mit einer Sensor-Manschette testen. In einem Selbsttest auf der Hannover Messe 2026 bewegte sich die Hand auf Anhieb. Durch ein softwareunterstütztes Training konnte die Synchronisierung verbessert werden.
Daten sammeln für das Training von KI-Modellen
Weltweit werden nun Trainingsdaten für humanoide Roboter gesammelt. Dazu stellt Mladen Milicevic, Geschäftsführer von Unchained Robotics aus Paderborn, fest: „Deutschland und Europa haben im internationalen Vergleich vor allem ein starkes Applikations-Know-how. China profiliert sich aktuell sehr stark über Hardware und Skalierung, während aus den USA die großen KI-Modelle kommen.“ Europas eigentliche Stärke liege dagegen im tiefen Verständnis industrieller Prozesse – also darin, wie Fabriken aufgebaut werden, wie Produktionsschritte optimiert werden und wie sich qualitativ hochwertige Prozesse skalieren lassen. Genau dieses Wissen werde künftig für die Robotik entscheidend.
China gibt hier allerdings gerade das Tempo vor. Von seinem letzten China-Besuch berichtet der Unchained-Robotics-Chef: „Besonders beeindruckt haben mich die Geschwindigkeit und Skalierung, mit denen in China Trainingsdaten aufgebaut werden.“ In zumeist staatlich geförderten „Data Factories“ würden dort auf mehreren Tausend Quadratmetern reale Szenarien nachgestellt, Menschen bei Aufgaben gefilmt und multimodale Datensätze erzeugt. „Das zeigt, dass Robotikdaten in China inzwischen als strategische Ressource betrachtet werden“, macht Milicevic deutlich.