Neue ISO-Norm: Kontaktkräfte und -drücke an Cobots standardisiert messen
Mensch und Roboter arbeiten immer öfter ohne Schutzzaun zusammen. Wie hoch Kontaktkräfte dabei sein dürfen, definiert jetzt eine neue ISO-Norm.
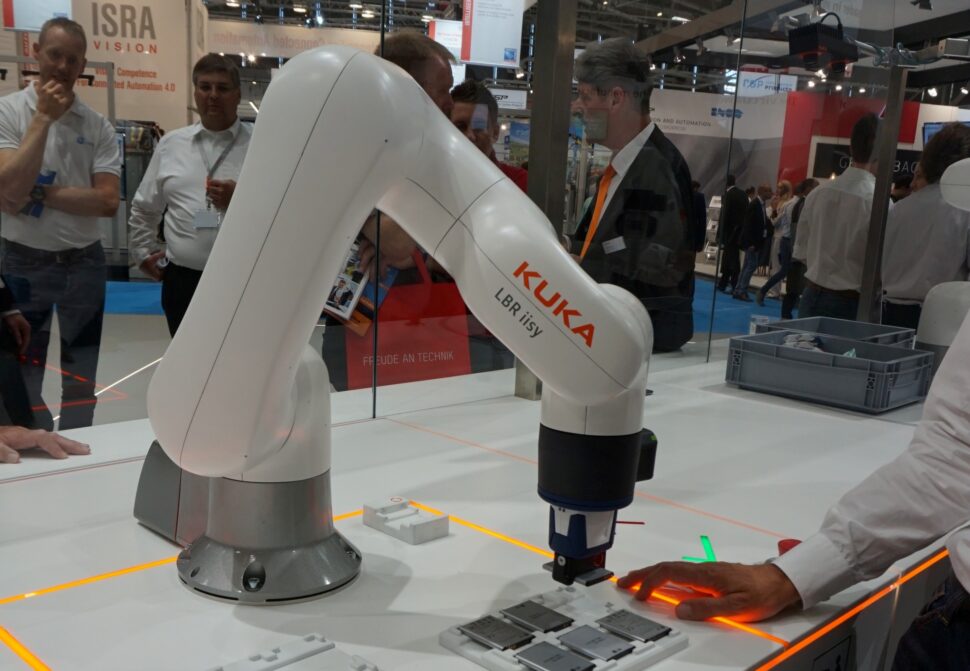
Foto: M. Ciupek
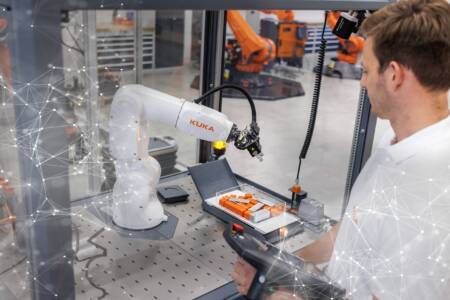
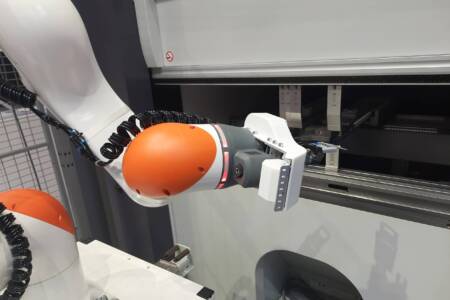
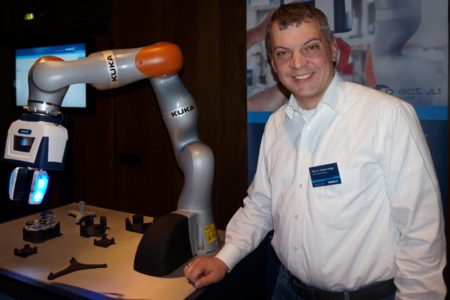
Kollaborierende Roboter, sogenannte Cobots, werden aufgrund ihrer einfachen Handhabung immer beliebter. Allerdings benötigen Nutzerinnen und Nutzer dieser Roboter zunehmend Wissen in Sachen Sicherheit, da Mensch und Cobot hier unmittelbar zusammenarbeiten. In dem EU-Forschungsprojekt COVR wurde dafür nun eine digitale Anlaufstelle entwickelt, die Unternehmen dabei hilft, Wissen zu teilen und Cobot-Applikationen abzusichern.
Fraunhofer IFF maßgeblich an der Entwicklung der neuen Cobot-Norm beteiligt
Mit den Projektergebnissen aus COVR haben die Wissenschaftler am Fraunhofer IFF zusammen mit internationalen Experten seit September 2020 einen neuen Standard für das Messen von Kontaktkräften und -drücken an Cobots entwickelt. Diese sind durch „Leistungs- und Kraftbegrenzung“ (nach ISO/TS 15066, Einhaltung von biomechanischen Grenzwerten) abgesichert. Daraus entstanden ist die jetzt veröffentlichte ISO-Norm ISO/PAS 5672:2023. Dieses normative Dokument vereint nach Angaben vom Fraunhofer IFF neueste Kenntnisse aus der Wissenschaft und Messpraxis, durch die die messtechnische Überprüfung von Cobots erleichtert wird.
Lesetipp: Cobot-Boom sorgt für Neuentwicklungen in der Antriebstechnik
Eine Arbeitsgruppe unter Leitung von Roland Behrens, Gruppenleiter Modellbasierte MRK-Integration und Sicherheit am Fraunhofer IFF, untersuchte dafür die Frage, wie sich unterschiedliche Regelungen in den ISO-Mitgliedstaaten vereinheitlichen und durch neueste wissenschaftliche Erkenntnisse vorteilhaft ergänzen lassen. Dadurch konnten sie eine einheitliche und konsensbasierte Prüfpraxis für zukünftige Cobot-Applikationen spezifizieren. „Die ursprünglichen Regelungen auf nationaler Ebene hatten diese Frage nicht ausreichend abgedeckt und viele Punkte waren noch offen oder teilweise widersprüchlich. Hier konnten wir mit den Projektergebnissen aus dem COVR-Projekt ideal ansetzen“, erklärt Behrens die Ausgangssituation.
Er sagt: „Wir sind gespannt zu sehen, welche Auswirkungen diese Norm auf die Welt der Robotik und die Sicherheit in der Mensch-Roboter-Kollaboration haben wird.“ Zudem kündigt er an, dass „das nächste ISO-Projekt die Prüfabnahme von Cobots nochmals deutlicher vereinfachen wird“.
Lesen Sie auch: Fraunhofer startet neue Forschungsfabrik in Magdeburg